L’articolo esamina gli approcci tecnici e le soluzioni per integrare efficacemente AGV e AMR nelle infrastrutture esistenti.
Robot mobili
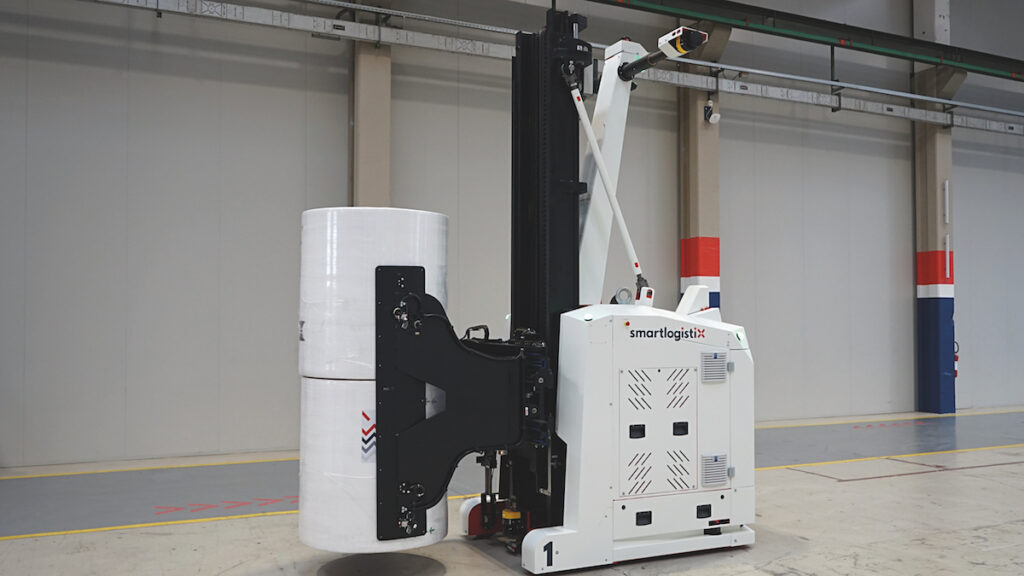
I robot mobili impiegati nelle operazioni intralogistiche si distinguono principalmente in base al livello di autonomia operativa e al sistema di navigazione:
- AGV, Automated Guided Vehicles – seguono percorsi prestabiliti tramite nastri magnetici, fili a pavimento, linee ottiche o triangolazione laser su riflettori. Non richiedono una mappatura dinamica e sono adatti a compiti ripetitivi e sequenziali. Un master controller centralizzato coordina traffico, instradamento e assegnazione delle attività.
- AMR, Autonomous Mobile Robots – più evoluti, utilizzano sensor fusion con LiDAR, telecamere stereo, sensori ultrasonici e IMU, insieme ad algoritmi SLAM per mappare l’ambiente e pianificare dinamicamente i percorsi. Si adattano in autonomia, evitano ostacoli e ottimizzano i tragitti, anche mediante AI onboard per decisioni locali e riconoscimento degli oggetti.
AGV e AMR impiegano motori elettrici ad alta efficienza, come quelli sincroni a magneti permanenti, e batterie agli ioni di litio, caratterizzate da maggiore densità energetica, ricariche di opportunità rapide e durata superiore rispetto alle batterie al piombo. Le capacità di carico vanno da pochi chilogrammi a diverse tonnellate, con attuatori dedicati quali forche, pinze, nastri trasportatori e piattaforme elevatrici, gestiti da sistemi servomotorizzati di precisione.
Magazzini esistenti
L’integrazione efficace dei robot mobili negli ambienti brownfield richiede un approccio tecnico rigoroso e multidimensionale. È fondamentale eseguire un audit tecnico completo dell’ambiente di magazzino esistente. L’analisi comprende:
- Mappatura dettagliata del layout – acquisizione di nuvole di punti 3D tramite laser scanner (es. FARO Focus, Leica ScanStation) per creare modelli digital twin che evidenzino dimensioni, ostacoli e altezze critiche.
- Valutazione dello stato del pavimento – misurazione di planarità e uniformità secondo standard (ANSI/ITSDF B56.1, F-number) per garantire precisione e ridurre l’usura dei robot.
- Analisi dei flussi – simulazioni con strumenti come FlexSim o AnyLogic per individuare colli di bottiglia, congestioni causate da traffico misto e valutare l’impatto dell’integrazione robotica sui processi logistici.
- Fattori ambientali – valutazione dell’uniformità della luce ambientale (livelli di lux), potenziali fonti di interferenza elettromagnetica (EMI) da macchinari esistenti e variazioni di temperatura/umidità che potrebbero influire sulle prestazioni del sensore o sulla durata della batteria. Un aspetto fondamentale è rappresentato dallo scambio dei dati tra i robot e i sistemi IT e OT, da realizzare attraverso differenti livelli di integrazione:
- API REST o SOAP – interfacce robuste per lo scambio di dati in tempo reale tra WMS o ERP, FMS e robot. Gestiscono l’invio di attività, come richieste di prelievo e coordinate di destinazione, e la ricezione di aggiornamenti su posizione, batteria, completamento dei compiti e codici di errore. Per comunicazioni a bassa latenza possono essere utilizzate code di messaggi come MQTT o Kafka.
- Fleet Management System, FMS – orchestratore centrale della flotta robotica. Gestisce l’assegnazione dinamica delle attività, il traffico, la prevenzione dei deadlock, le linee virtuali, la pianificazione delle ricariche e la diagnostica remota in tempo reale tramite VPN sicure o connessioni cloud.
- Integrazione WMS, MES ed ERP – assicura un flusso bidirezionale dei dati per assegnazione automatica delle attività, aggiornamento dell’inventario, monitoraggio delle prestazioni e report operativi. Consente inoltre rifornimento automatico, ottimizzazione del prelievo a ondate e alimentazione delle linee produttive tramite la flotta robotica.
- Middleware e orchestrazione – piattaforme EAI o middleware personalizzati, sviluppati ad esempio in Python o Java, colmano le lacune tra sistemi legacy e piattaforme robotiche moderne. Gestiscono trasformazione dei dati, conversione dei protocolli e instradamento dei messaggi; per i sistemi privi di API può essere impiegata anche la RPA. I moderni robot mobili richiedono generalmente interventi strutturali contenuti:
- Navigazione – AGV con nastro magnetico o riflettori; AMR con navigazione naturale basata su elementi univoci o QR code per maggiore precisione.
- Connettività – survey Wi-Fi (802.11ac/ax), mitigazione delle interferenze, e possibilità di reti private 5G/LTE per latenza ridotta e affidabilità.
- Stazioni di ricarica – posizionamento strategico integrato con la rete elettrica e sistemi BEMS.
Benefici operativi dell’integrazione tecnica
L’integrazione dei robot mobili può generare vantaggi concreti e misurabili:
- Efficienza e throughput – riduzione dei tempi di percorrenza (fino al -30%) e aumento del throughput (fino al +50%) grazie a pianificazione ottimizzata e gestione dinamica del traffico.
- Flessibilità e adattabilità – gli AMR si adattano ai cambi layout e alla stagionalità senza riconfigurazioni costose. Le flotte possono essere scalate rapidamente.
- Sicurezza – rispetto agli standard ISO (es. ISO 3691-4), scanner laser certificati, pulsanti d’emergenza e algoritmi predittivi riducono il rischio di incidenti uomo-robot.
- Accuratezza – riduzione significativa degli errori di picking (da 1:100 a 1:10.000), maggiore tracciabilità e aggiornamenti WMS in tempo reale.
- Ottimizzazione dei costi – oggi i progetti AGV possono essere finanziati con leasing operativo, azzerando il CapEx e spostando tutto su OpEx – in linea con quanto già avviene per i veicoli manuali.
Sfide e soluzioni tecniche
Per affrontare le complessità legate all’integrazione sono necessarie soluzioni tecniche specifiche.
COMPATIBILITÀ E INTEROPERABILITÀ
Problema tecnico: protocolli diversi (Modbus, Profinet, OPC UA), schemi dati non uniformi e livelli di maturità API eterogenei. Soluzione: utilizzo di middleware o Enterprise Service Bus per traduzioni protocolli, orchestrazione messaggi, e standard aperti (es. OPC UA).
CONNETTIVITÀ E INFRASTRUTTURA IT
Problema tecnico: copertura Wi-Fi insufficiente, interferenze, problemi di roaming, latenza e vulnerabilità di rete. Soluzione: survey wireless, reti Wi-Fi 6 (802.11ax), reti private 5G/LTE, edge computing per decisioni locali, e protocolli di cybersecurity (es. IEC 62443).
SICUREZZA E COESISTENZA UOMO-MACCHINA
Problema tecnico: garantire la sicurezza in ambienti condivisi, gestire zone cieche, evitare incidenti in condizioni ambientali difficili. Soluzione: rispetto standard ISO 3691-4, scanner laser certificati SIL 2/PL d, telecamere 3D, zone di sicurezza dinamiche e stop d’emergenza integrati con i PLC di sicurezza.
Best practice per una transizione efficace
Un approccio sistematico è fondamentale per integrare con successo i robot mobili. L’audit e la simulazione iniziale, attraverso scansioni laser, analisi dei flussi e digital twin, consentono di validare parametri come throughput e saturazione e di individuare eventuali colli di bottiglia.
È inoltre necessaria un’infrastruttura IT robusta, con reti Wi-Fi aggiornate, backbone Ethernet e una segmentazione sicura delle reti OT. I dati provenienti da batterie, motori e sensori possono essere raccolti in data lake e analizzati con strumenti di Business Intelligence e Machine Learning per supportare manutenzione predittiva e ottimizzazione.
La scelta di robot e software modulari e scalabili, preferibilmente basati su piattaforme aperte come ROS, facilita infine le future espansioni e riduce il rischio di lock-in.
Conclusioni
Integrare robot mobili in infrastrutture esistenti è una sfida ingegneristica complessa ma anche un passaggio strategico verso un’automazione scalabile e agile. Per ingegneri e specialisti significa gestire la complessità dei sistemi eterogenei, ottimizzare l’infrastruttura di rete e garantire la sicurezza operativa.
Tecnologie avanzate – dalla fusione sensoriale all’intelligenza artificiale, fino alla piena orchestrazione software – permettono di superare le criticità iniziali. Con un approccio metodico e graduale, è possibile ottenere benefici tangibili: efficienza, sicurezza, precisione e scalabilità. In un mercato logistico in rapida evoluzione, la robotica mobile rappresenta un investimento verso operazioni resilienti e un vantaggio competitivo sostenibile.
Back